
J’établis l’équation de la trajectoire
Objectif
Déterminer l'équation qui relie les coordonnées $x$ et $y$ d'un mobile, sans dépendre explicitement du temps $t$.
Pourquoi c'est important ?
- Permet de prévoir la forme de la trajectoire à partir des équations horaires.
- Utilisée en balistique (lancer de projectiles), en orbital (orbites), en mécanique.
- Sert à tracer la trajectoire sans calculer la position à chaque instant.
Petit rappel
- Une trajectoire est la courbe décrite par un point en mouvement.
- L'équation de la trajectoire exprime $y$ en fonction de $x$ (ou inversement) en éliminant le temps des équations horaires $x(t)$ et $y(t)$.
- Cette méthode s'utilise en cinématique 2D (mouvement rectiligne oblique, parabole, cercle…).
🔧 Les étapes pour assurer
1. Méthode générale
Étape 1 : On établit les équations horaires
$$\begin{cases} x(t) = \cdots \\ y(t) = \cdots \end{cases}$$
Étape 2 : Isoler $t$ dans la première équation $x(t)$
Étape 3 : Remplacer $t$ dans la deuxième équation $y(t)$
Étape 4 : On obtient $y$ en fonction de $x$ → c'est équation de la trajectoire !
Exemple : Lancer oblique d'une balle de masse m
Hypothèses :
- Frottements négligeables
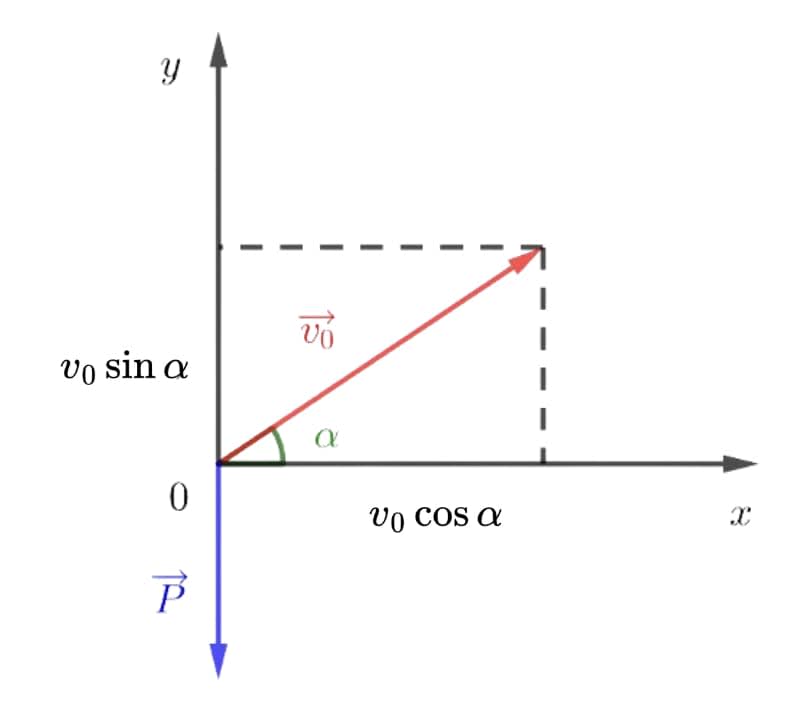
- Vitesse initiale $\vec{v_0}$ faisant un angle $\alpha$ avec l'horizontal
- Position initiale : origine du repère
Bilan des forces :
- Poids : $\vec{P} = m\vec{g}$
- Point d'application : centre de gravité de la balle
- Direction : verticale
- Sens : vers le bas
- Norme : $P = -mg$
- Force de frottement : nulle car les frottements sont supposés négligeables dans cet exemple.
Étape 1 : On établit les équations horaires
Principe fondamental de la dynamique :
$$\vec{P} = m\vec{a} \Rightarrow m\vec{g} = m\vec{a} \Rightarrow -mg = ma \Rightarrow a = -g$$
Ainsi les composantes de l'accélération sont :
$$\vec{a}(t) \begin{cases} a_x(t) = 0 \\ a_y(t) = -g \end{cases}$$
En intégrant par rapport à t, on obtient les composantes de la vitesse :
$$\vec{v}(t) \begin{cases} v_x(t) = v_0\cos(\alpha) \\ v_y(t) = -gt + v_0\sin(\alpha) \end{cases}$$
En intégrant une nouvelle fois par rapport à t, on obtient les composantes du vecteur position :
$$\overrightarrow{OM}(t) \begin{cases} x(t) = v_0\cos(\alpha)t \\ y(t) = -\dfrac{1}{2}gt^2 + v_0\sin(\alpha)t \end{cases}$$
Étape 2 : Isoler $t$ dans la première équation $x(t)$
$$t = \dfrac{x(t)}{v_0\cos(\alpha)} = \dfrac{x}{v_0\cos(\alpha)}$$
Étape 3 : Remplacer $t$ dans la deuxième équation $y(t)$
$$y(x) = -\dfrac{1}{2}g\left(\dfrac{x}{v_0\cos(\alpha)}\right)^2 + v_0\sin(\alpha) \times \dfrac{x}{v_0\cos(\alpha)} = -\dfrac{1}{2}g\dfrac{x^2}{v_0^2\cos^2(\alpha)} + \dfrac{\sin(\alpha)}{\cos(\alpha)}x$$
Étape 4 : On obtient $y$ en fonction de $x$ → c'est équation de la trajectoire !
$$y(x) = -\dfrac{1}{2}\dfrac{gx^2}{v_0^2\cos^2(\alpha)} + \tan(\alpha)x$$ $(\color{red}{^*})$
$(\color{red}{^*})$ : $\tan (\alpha)= \dfrac{\sin (\alpha)}{\cos (\alpha)}$
Résultat :
- Trajectoire = parabole.
- Premier terme = effet de l'angle de tir.
- Second terme = effet de la gravité.
❌ On évite absolument
- Utiliser des angles en degrés dans les calculs sans les convertir en radians si nécessaire.
- Confondre trajectoire et chemin parcouru.
✅ On valide
- Faire le bilan des forces qui s'exercent sur l'objet considéré.
- Toujours vérifier que $t$ est éliminé à la fin.
- Identifier le type de courbe obtenue (droite, cercle, parabole…).
- Vérifier la cohérence des unités ($\mathrm{m}$, $\mathrm{s}$, $\mathrm{m/s}$).